Les unités de mesure inertielle (IMU) s’imposent comme des composants incontournables dans de nombreux secteurs technologiques. Ces systèmes électroniques sophistiqués permettent de mesurer avec précision les mouvements, l’orientation et l’accélération d’objets en déplacement — qu’il s’agisse d’un véhicule autonome, d’un drone ou d’un satellite. Tour d’horizon du fonctionnement, des applications concrètes et des directions de recherche qui façonnent l’avenir des IMU.
Niveau : 🔬 Technique · Domaine : 🚗 Transports & Sciences · Usage : ⚙️ Systèmes embarqués
Principes de fonctionnement et composants clés des IMU
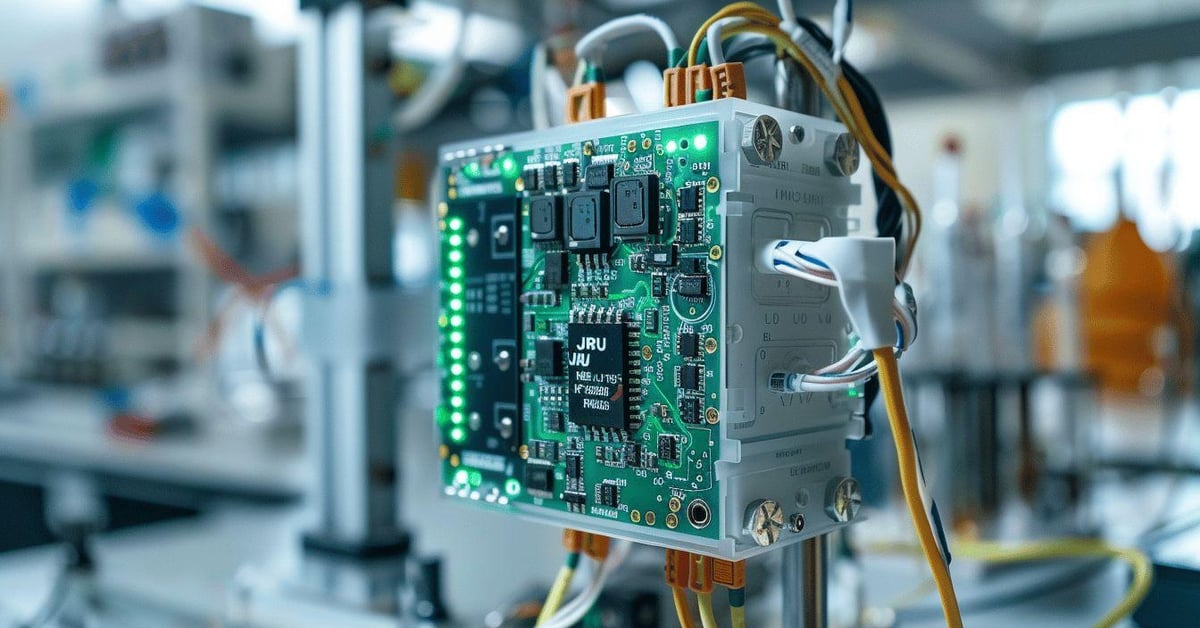
Une unité de mesure inertielle (IMU, de l’anglais inertial measurement unit) est un système électronique conçu pour détecter et quantifier les mouvements dans l’espace tridimensionnel. Au cœur de ces dispositifs, deux familles de sensors travaillent en synergie :
- Les gyroscopes : mesurent la vitesse angulaire et la rotation autour de chaque axis
- Les accéléromètres (accelerometer) : détectent les accélérations linéaires et les forces appliquées
Ces sensors opèrent de concert pour fournir des données précises sur les six degrés de liberté d’un objet : trois axes de rotation et trois axes de translation. Un IMU standard intègre ainsi un gyroscope triaxial et un accelerometer triaxial, soit six voies de measurement simultanées. Les IMU modernes — que l’on retrouve référencés dans de nombreux articles wiki et sur Wikipedia — embarquent souvent également un magnétomètre pour corriger la dérive en cap, constituant alors ce qu’on appelle un AHRS (Attitude and Heading Reference System).
Le fonctionnement d’un IMU repose sur des principes physiques bien établis. Le gyroscope exploite l’effet Sagnac pour mesurer la rotation, tandis que l’accelerometer tire parti des propriétés des structures microscopiques en silicium MEMS pour détecter les forces d’acceleration. L’intégration numérique de ces données permet de calculer en temps réel la position et l’orientation de l’objet équipé. Cette chaîne de measurement — du capteur brut jusqu’au calcul d’orientation — est au cœur de toutes les applications modernes.
💡 Notre conseil
Pour choisir un IMU adapté à votre application, vérifiez toujours la plage de mesure des gyroscopes (en °/s) et des accéléromètres (en g). Un drone de course nécessite des gyroscopes capables de mesurer plusieurs milliers de °/s, tandis qu’un système de navigation de précision privilégiera une faible dérive à long terme. Consultez les datasheets disponibles sur les wikis fabricants pour comparer les performances réelles.
| Composant | Fonction | Technologie |
|---|---|---|
| Gyroscope | Mesure de la rotation angulaire | MEMS, Laser (RLG), Fibre optique (FOG) |
| Accéléromètre | Détection des accélérations linéaires | MEMS, Piézoélectrique, Capacitif |
| Magnétomètre | Référence de cap magnétique | Hall, AMR, GMR |
Les gyroscopes MEMS (Micro-Electro-Mechanical Systems) sont aujourd’hui les plus répandus dans les applications grand public et industrielles, en raison de leur faible coût et de leur miniaturisation. Les gyroscopes laser à anneau (RLG) et à fibre optique (FOG) restent réservés aux applications critiques — navigation aéronautique, guidage de missiles, exploration spatiale — où la dérive doit être réduite à quelques degrés par heure, voire moins. La technologie MEMS a par ailleurs permis l’émergence d’IMUs intégrés dans des objets du quotidien : smartphones, montres connectées ou encore manettes de jeu. On cite souvent ces capteurs dans le contexte du gaming ou de la réalité virtuelle, domaines où la measurement d’orientation en temps réel est critique pour l’expérience utilisateur.
⚙️ Applications et défis des IMU dans les transports
Les IMU sont devenus des composants essentiels dans de nombreux secteurs des transports. Dans l’aéronautique, ils forment le cœur des systèmes de navigation inertielle, permettant aux avions de maintenir leur cap même en l’absence de signaux GPS — ce qu’on appelle la navigation à l’estime inertielle. Le domaine naval utilise également ces dispositifs pour la stabilisation des navires et la navigation en eaux profondes, où le GPS ne pénètre pas. Les IMUs y sont souvent used en redondance avec d’autres systèmes pour garantir une disponibilité maximale.
Dans le secteur automobile, les IMU jouent un rôle crucial dans plusieurs fonctions de sécurité active :
- Les systèmes de contrôle de stabilité (ESP/ESC) — un accelerometer et un gyroscope mesurent le lacet et le roulis du vehicle en temps réel
- La navigation autonome — les IMUs fournissent une estimation de position continue entre deux acquisitions GPS
- La détection de collisions et le déclenchement des airbags
- Les systèmes ADAS (assistance à la conduite avancée) pour la détection de changement de voie
6 DOF
Degrés de liberté mesurés simultanément par un IMU standard (3 en rotation, 3 en translation)
Pourtant, l’utilisation des IMU dans certains véhicules, notamment les motos, pose des défis particuliers. Les vibrations intenses générées par les moteurs peuvent perturber le fonctionnement des sensors inertiels. Pour résoudre ce problème, des ingénieurs ont développé des systèmes d’absorption des chocs spécifiquement conçus pour protéger les IMU dans ces environnements hostiles. Ces innovations permettent d’élargir le champ d’application des IMUs à des domaines autrefois considérés comme trop instables. Par exemple, les modèles Aprilia RS660 et Tuono 660 bénéficient désormais de systèmes IMU performants grâce à ces avancées technologiques.
Au-delà de la moto, les drones multirotor constituent l’un des champs d’application les plus visibles des IMUs modernes. Un quadricoptère utilise en permanence les données de gyroscopes et d’accelerometer pour maintenir son attitude en vol : la boucle de contrôle tourne généralement à 1 kHz, ce qui impose des sensors capables de fournir des mesures à très haute fréquence avec un bruit minimal. Les robots mobiles et les véhicules autonomes (AGV) reposent sur la même logique, combinant IMU, lidar et caméras dans une architecture de fusion sensorielle.

Intégration et performance des IMU dans les systèmes embarqués
L’intégration des IMUs dans les systèmes embarqués représente un défi technique majeur. La fusion des données provenant de l’IMU avec celles d’autres sensors — GPS, altimètre barométrique, magnétomètre — est indispensable pour obtenir un positionnement précis et fiable. Cette intégration repose sur des algorithmes sophistiqués, dont le plus connu est le filtre de Kalman, qui permet de pondérer dynamiquement les différentes sources de measurement en fonction de leur bruit et de leur dérive estimés.
La performance des IMUs est cruciale pour de nombreuses applications critiques. Les ingénieurs cherchent constamment à améliorer plusieurs paramètres clés :
- La précision des measurements (résolution angulaire, biais d’axe)
- La stabilité à long terme (dérive du gyroscope exprimée en °/h)
- La résistance aux perturbations externes (température, vibrations, champs magnétiques)
- La consommation électrique, critique pour les applications embarquées sur batterie
| ✅ IMU grade navigation (haute performance) | ❌ IMU grade tactique / consommateur |
|---|---|
| • Dérive gyroscope < 0,01 °/h • Précision millimétrique sur longues distances • Idéal pour sous-marins, missiles, spatial • Coût élevé (plusieurs milliers d’euros) |
• Dérive > 1 °/h, voire plusieurs degrés/h • Adapté aux applications courte durée • Faible coût (quelques euros à centaines d’euros) • Sensible aux vibrations et à la température |
Les IMUs de grade navigation, used dans les applications les plus exigeantes, offrent des performances remarquables. Ils sont capables de maintenir une précision millimétrique sur de longues périodes, même dans des conditions difficiles. Cette fiabilité est essentielle pour des applications telles que le guidage de missiles balistiques ou la navigation de sondes spatiales, où aucune correction externe n’est possible pendant des heures, voire des jours.
L’amélioration continue des IMUs ouvre la voie à de nouvelles applications inattendues. Dans le domaine de la réalité augmentée et virtuelle, des IMUs miniaturisés permettent de suivre avec précision les mouvements de la tête de l’utilisateur, créant une expérience immersive plus réaliste. Dans le secteur médical, des IMUs portables mesurent la motion des membres de patients en rééducation, fournissant des données objectives aux kinésithérapeutes. La technology IMU s’invite même dans le sport de haut niveau : des capteurs inertiels intégrés dans des équipements permettent d’analyser finement la biomécanique des athlètes.
✅ À retenir
La fusion de données entre IMU et GPS (technique dite « INS/GPS loosely coupled » ou « tightly coupled ») permet de compenser les faiblesses respectives de chaque technologie : le GPS dérive lentement mais reste précis à long terme, tandis que l’IMU est précis sur de courtes durées mais accumule une dérive. Ensemble, ils forment un système de navigation robuste used dans la quasi-totalité des véhicules autonomes modernes.
🔭 Perspectives d’avenir et recherche sur les IMU
La recherche sur les IMUs ne cesse de progresser, ouvrant des perspectives captivantes pour les prochaines décennies. Des laboratoires du monde entier, comme le LabEx IMU en France, travaillent sur des innovations susceptibles de transformer profondément le domaine. Parmi les axes de recherche les plus prometteurs :
- La miniaturisation poussée des composants MEMS, vers des capteurs intégrables dans des implants médicaux ou des nanorobots
- L’intégration de l’intelligence artificielle pour l’auto-calibration en temps réel et la compensation adaptative des dérives
- Le développement de gyroscopes quantiques exploitant l’interférométrie atomique, capables d’atteindre des précisions sans précédent
- L’utilisation de nouveaux matériaux 2D (graphène, MoS₂) pour des accéléromètres MEMS aux propriétés inertielles améliorées
Ces avancées auront des implications majeures dans des domaines variés. Des IMUs ultra-précis pourraient permettre de suivre les mouvements infimes du corps humain — tremblements parkinsoniens, micro-saccades oculaires — ouvrant la voie à de nouvelles techniques de diagnostic. En géophysique, des réseaux d’IMUs distribués pourraient détecter les precurseurs sismiques avec une sensibilité inédite. Dans l’exploration spatiale, des gyroscopes atomiques embarqués permettraient une navigation autonome des sondes interplanétaires sans recours aux stations terrestres.
La communauté scientifique internationale, notamment l’Union Mathématique Internationale (IMU), joue également un rôle dans l’avancement des connaissances théoriques nécessaires au développement de ces systèmes. Les mathématiques avancées — géométrie différentielle, analyse numérique, théorie des groupes de Lie — sont essentielles pour améliorer les algorithmes de traitement des données inertielles. On cite régulièrement ces travaux dans les publications de référence et sur les pages Wikipedia spécialisées en navigation inertielle, où des contributors du monde entier maintiennent un wiki des connaissances à jour.
« Les systèmes inertiels sont les seuls capteurs capables de fonctionner sans aucune référence externe — ni GPS, ni réseau, ni signal radio. C’est ce qui en fait l’épine dorsale de toute navigation critique. »
— Principe fondamental de la navigation inertielle, largement cité dans la littérature technique
L’avenir des IMUs s’annonce particulièrement riche, avec des applications potentielles dans des domaines aussi variés que la robotique collaborative, la santé connectée, l’agriculture de précision ou encore l’étude des phénomènes géophysiques. Ces dispositifs, autrefois confinés aux applications militaires et aérospatiales, deviennent progressivement des outils indispensables dans notre quotidien. La convergence entre miniaturisation MEMS, intelligence artificielle et connectivité IoT ouvre une nouvelle ère pour la measurement inertielle, où chaque objet pourra connaître sa position et son orientation avec une précision autrefois réservée aux seuls systèmes de défense.
⚠️ À garder en tête
Même les IMUs les plus performants accumulent une dérive au fil du temps — c’est une limite physique inhérente à la navigation inertielle pure. Sans correction périodique par une source externe (GPS, balise, vision), l’erreur de position croît de façon quadratique avec le temps. C’est pourquoi les architectures de fusion sensorielle sont systématiquement used dans les applications critiques plutôt que l’IMU seul.
Questions fréquentes
Quelle est la différence entre un IMU et un GPS pour la navigation ?
Un IMU mesure les mouvements en temps réel grâce à des gyroscopes et des accéléromètres intégrés, sans dépendre d’un signal externe. Il est précis sur de courtes durées mais accumule une dérive. Le GPS fournit une position absolue précise à long terme, mais est sujet aux occultations et aux délais de mise à jour. La navigation moderne associe systématiquement les deux : l’IMU comble les lacunes du GPS (tunnels, canyons urbains), tandis que le GPS recale périodiquement la dérive inertielle.
Combien de capteurs contient un IMU standard ?
Un IMU standard contient au minimum six capteurs : trois gyroscopes mesurant la rotation angulaire selon chaque axis (tangage, roulis, lacet) et trois accéléromètres mesurant l’accélération linéaire selon les trois axes. Les IMUs dits 9-DOF (neuf degrés de liberté) ajoutent un magnétomètre triaxial, soit neuf voies de measurement au total, ce qui améliore significativement la précision de l’orientation en cap.
Quelles sont les principales technologies de gyroscope utilisées dans les IMU ?
Trois technologies de gyroscope dominent le marché des IMUs. Les gyroscopes MEMS (Micro-Electro-Mechanical Systems) sont les moins chers et les plus compacts — on les retrouve dans les smartphones et les drones grand public. Les gyroscopes laser à anneau (RLG) offrent une très haute précision pour l’aviation et la navigation de sous-marins. Les gyroscopes à fibre optique (FOG) constituent un compromis entre performance et coût, souvent used dans les applications navales et ferroviaires de haute précision.
Comment l’IMU est-il utilisé dans les véhicules autonomes ?
Dans un vehicle autonome, l’IMU fournit une estimation continue de la position, de la vitesse et de l’orientation entre deux mesures GPS ou lidar. Ses données sont fusionnées avec celles des caméras, des lidars et des radars via des algorithmes comme le filtre de Kalman étendu. L’IMU est particulièrement précieux lors de pertes de signal GPS (tunnels, parkings souterrains) ou lors de manœuvres rapides où la latence des autres capteurs serait trop élevée.
Qu’est-ce que la dérive d’un IMU et comment la corriger ?
La dérive d’un IMU désigne l’accumulation progressive d’erreurs dans l’estimation de position ou d’orientation, due au bruit et aux imperfections des gyroscopes et accéléromètres. Elle est inévitable en navigation purement inertielle : même un IMU de haute précision peut dériver de plusieurs mètres par heure. Pour la corriger, on utilise la fusion de données avec des références absolues (GPS, magnétomètre, vision par ordinateur) via des filtres de Kalman ou des algorithmes de type EKF/UKF, qui recalent régulièrement les estimations inertielles.
Les IMU sont-ils utilisés dans d’autres domaines que les transports ?
Oui, les IMUs sont used dans de nombreux domaines au-delà des transports. En médecine, ils analysent la motion des patients en rééducation ou détectent les tremblements neurologiques. En réalité virtuelle et augmentée, ils suivent l’orientation de la tête en temps réel. Dans le sport, des capteurs inertiels intégrés aux équipements analysent la biomécanique des athlètes. En géophysique, des réseaux d’IMUs mesurent les déformations du sol. Leur miniaturisation continue grâce à la technology MEMS élargit chaque année leur champ d’application.